堆叠演示
本教程将展示如何使用 Agilebot 机器人进行物体堆叠任务。
概述
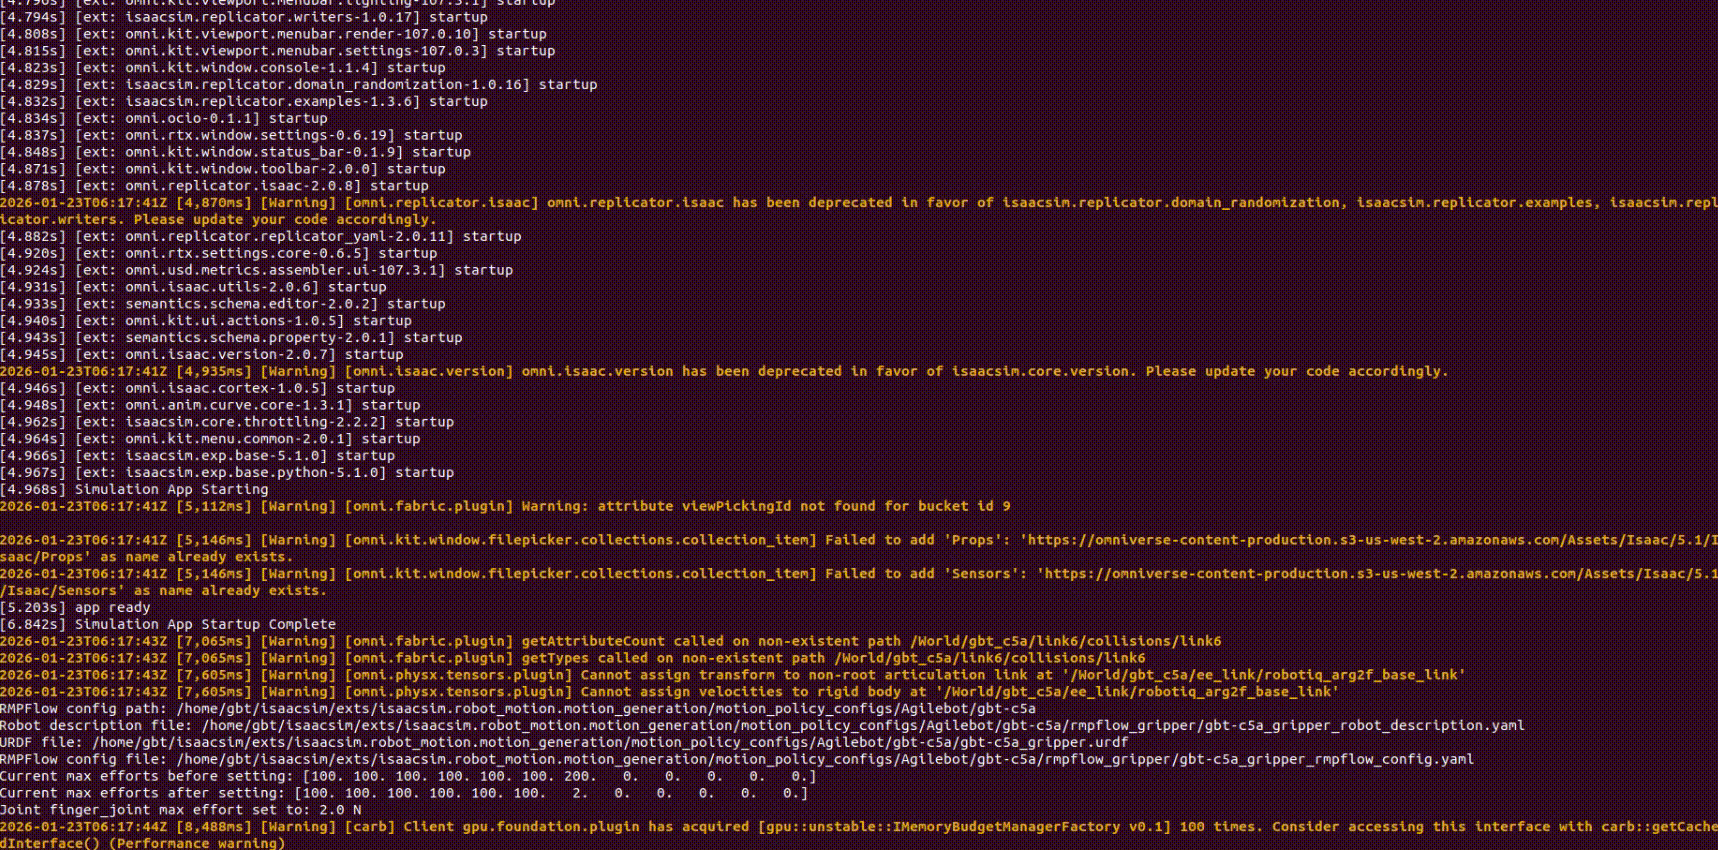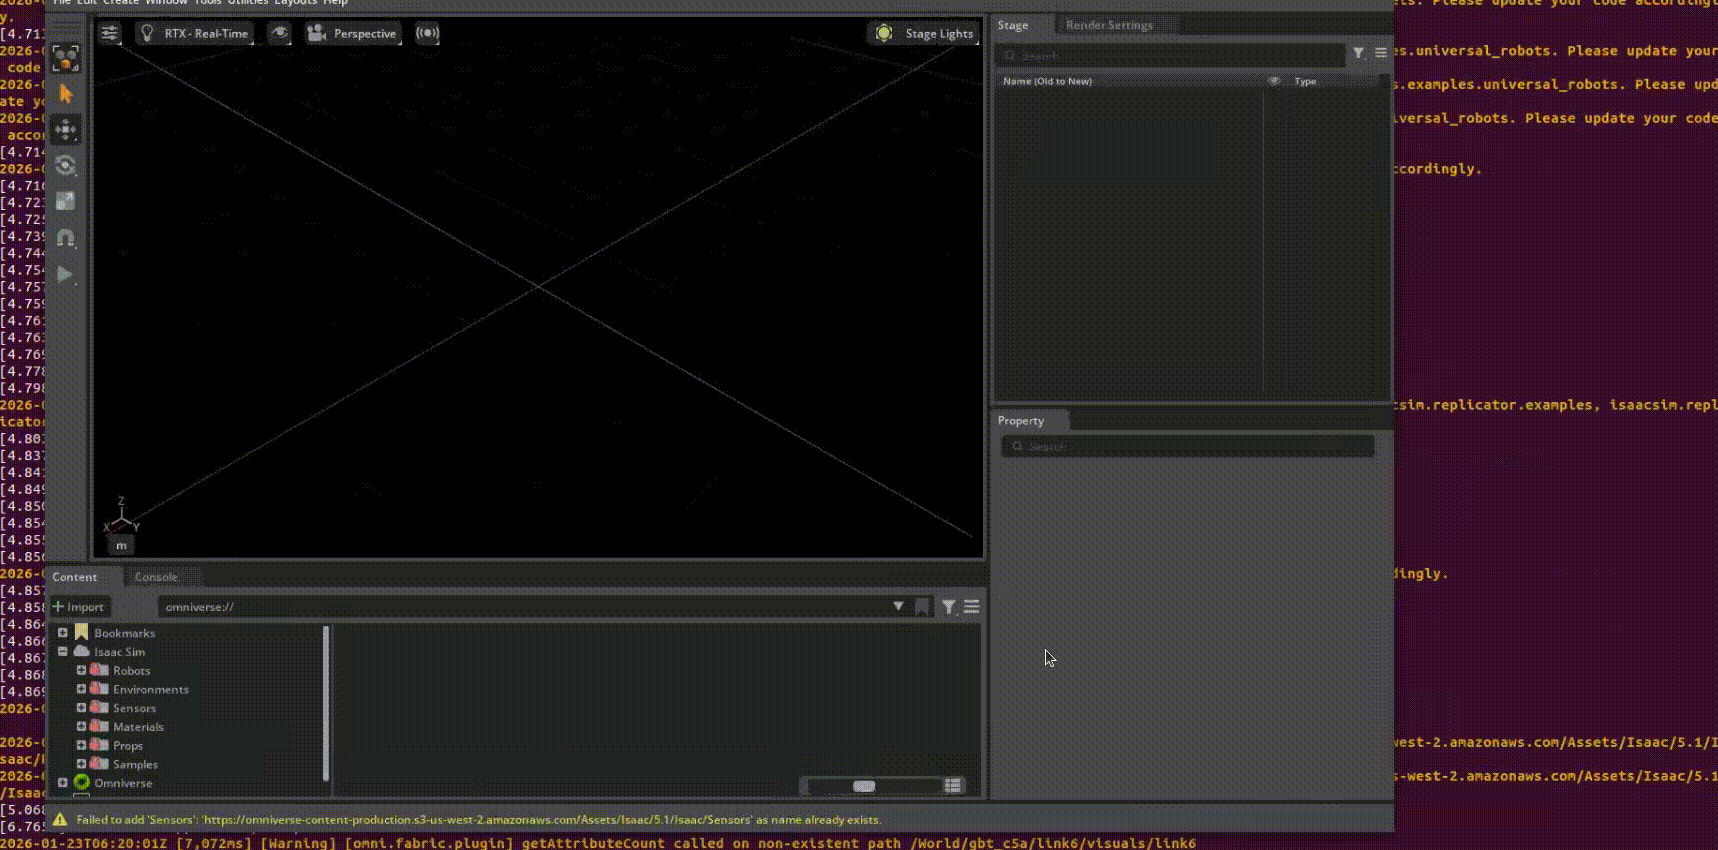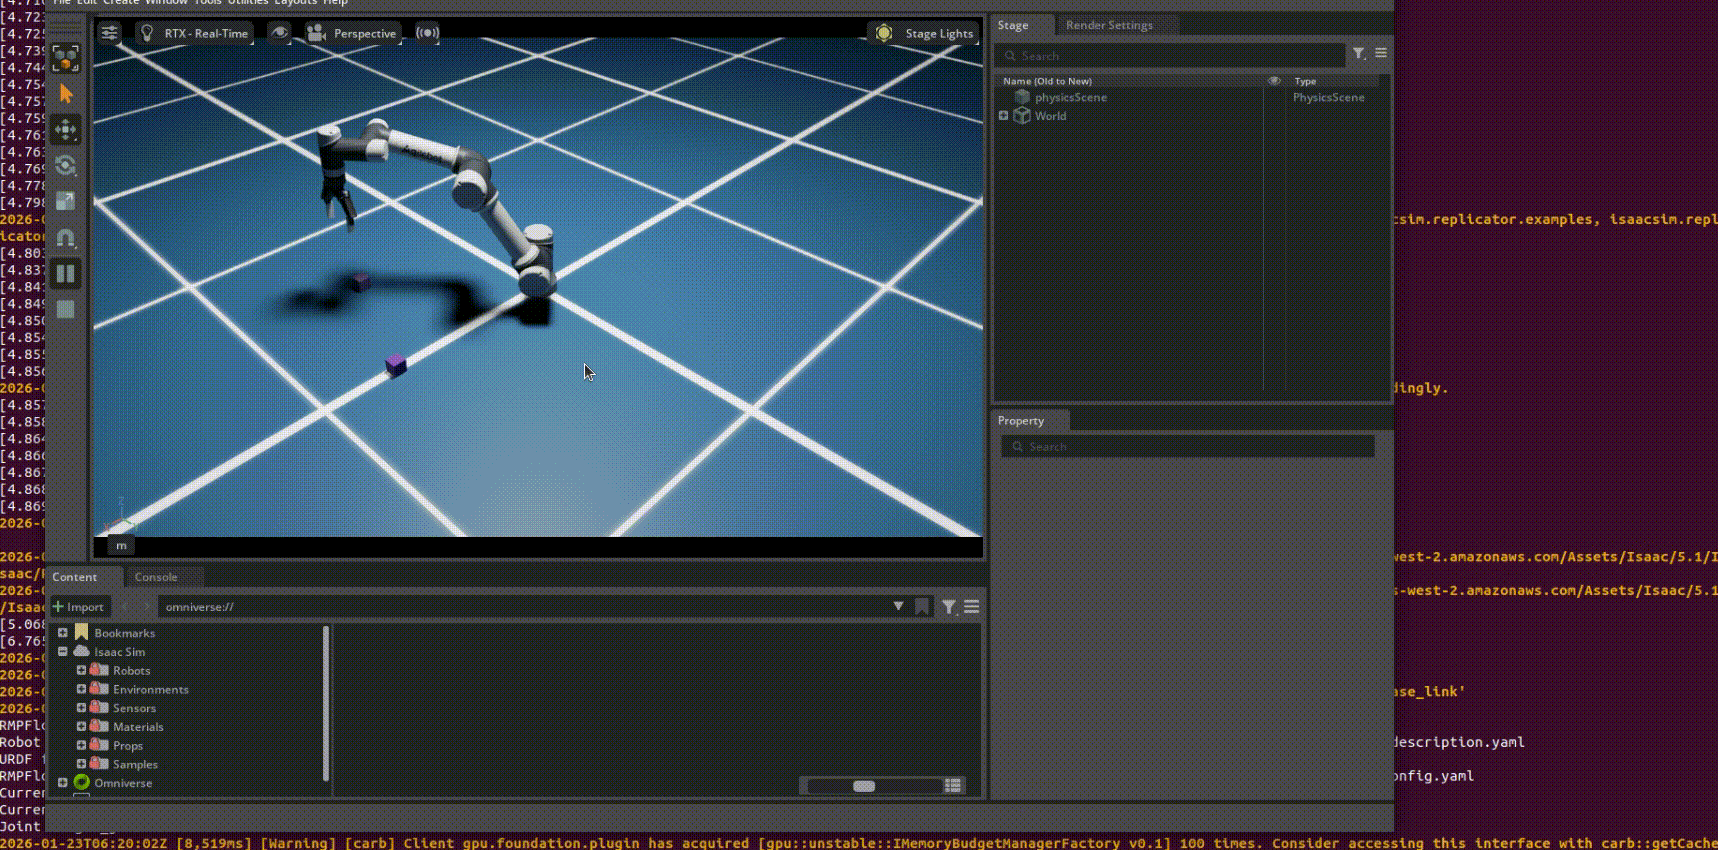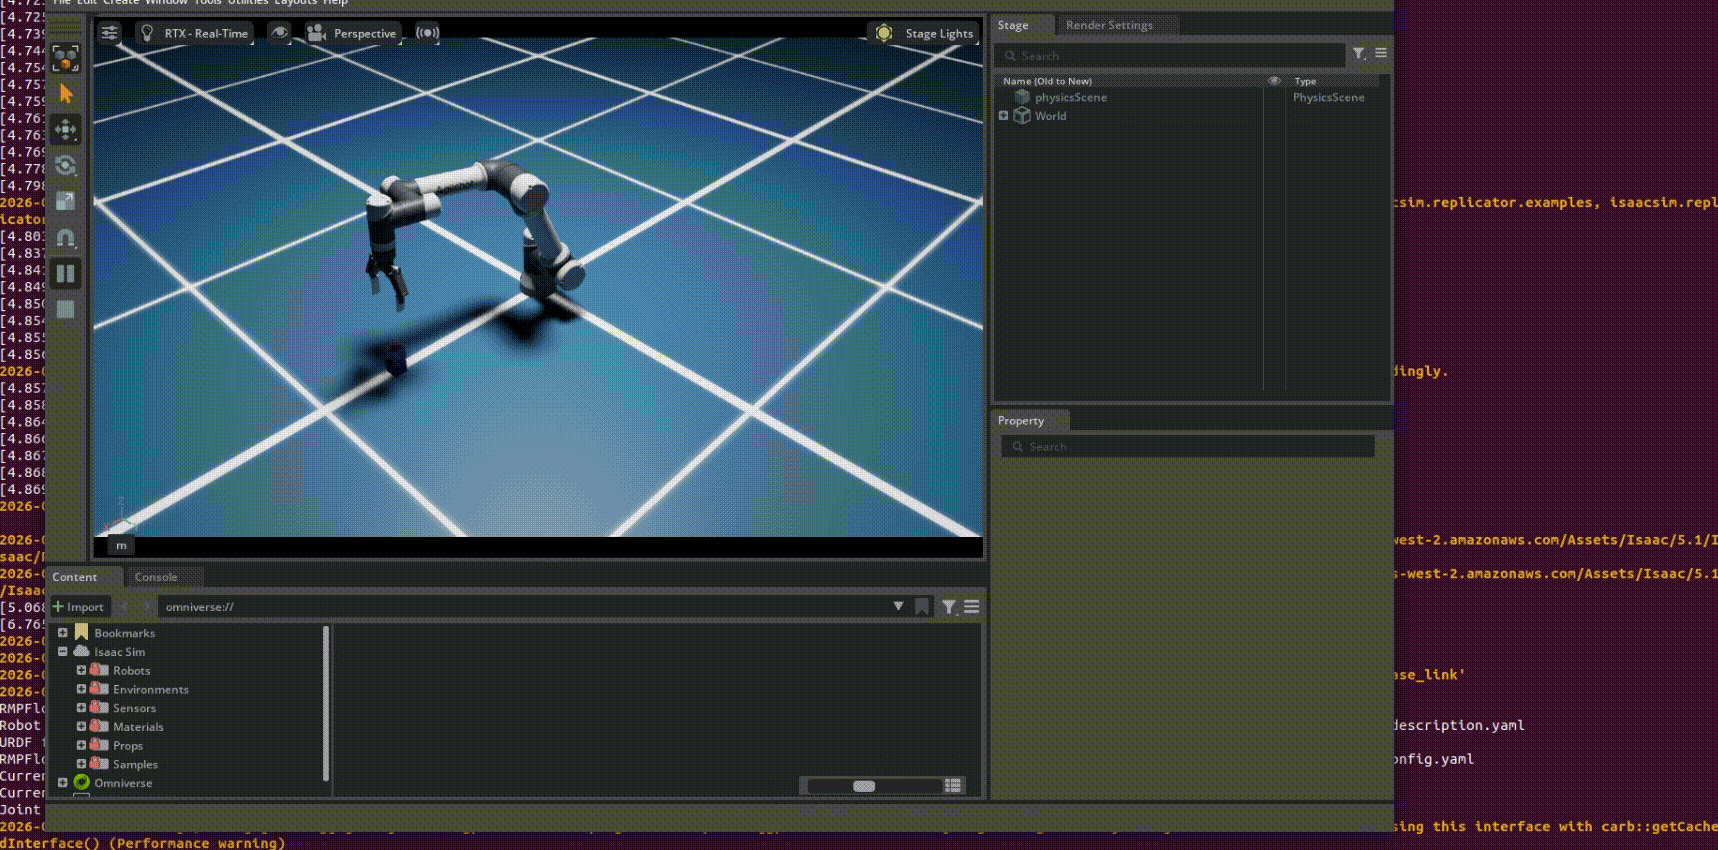
堆叠演示展示了机器人如何将多个物体堆叠成指定的结构。该演示结合了运动规划、抓取控制和精确放置功能。
前置条件
- 已完成 Isaac Sim 环境配置
- 已完成 在 Isaac Sim 中显示捷勃特机器人模型
- 已完成 抓取和放置演示
运行演示
使用项目提供的演示脚本
bash
cd agilebot_isaac_sim
python agilebot_integration/demos/stacking.py
演示说明
堆叠流程
- 识别物体:识别要堆叠的物体
- 抓取第一个物体:抓取第一个物体
- 放置到基础位置:将第一个物体放置到基础位置
- 抓取下一个物体:抓取下一个物体
- 放置到堆叠位置:将物体放置到第一个物体上
堆叠策略
| 策略 | 描述 | 适用场景 |
|---|---|---|
| 垂直堆叠 | 将物体垂直堆叠 | 简单堆叠任务 |